2026年9月15日至18日,第29届IEEE国际智能交通系统大会(IEEE ITSC 2026)在意大利那不勒斯成功举办。该会议是智能交通领域具有重要国际影响力的学术会议之一,汇聚了来自全球高校、科研机构及产业界的专家学者,围绕智能交通系统、自动驾驶、交通感知、人工智能赋能交通、智能决策与交通系统优化等前沿领域展开深入研讨。
同济大学交通学院INTO课题组成员,博士生谢小龙、高正勇以及副教授朱宏积极参与此次学术盛会,围绕智能交通系统建模、交通数据智能生成、网联车辆路径规划与自主交通系统等方向,与国内外学者开展学术交流。
会议期间,谢小龙博士生与朱宏副教授以论文《Semantic-Prior-Enhanced Multimodal Trip-Chain Generation for Autonomous Transportation Systems》为主题进行了学术交流。该研究针对自主交通系统发展过程中真实、多模态、高质量交通出行数据获取困难的问题,提出了一种语义先验增强的多模态出行链生成方法。该方法融合城市空间语义信息、多源交通数据与生成式人工智能技术,实现了面向社会车辆、公共交通等多种交通方式的个体出行行为建模与出行链生成,为自主交通系统仿真测试、智能决策算法训练以及大规模交通场景构建提供了新的数据生成思路。
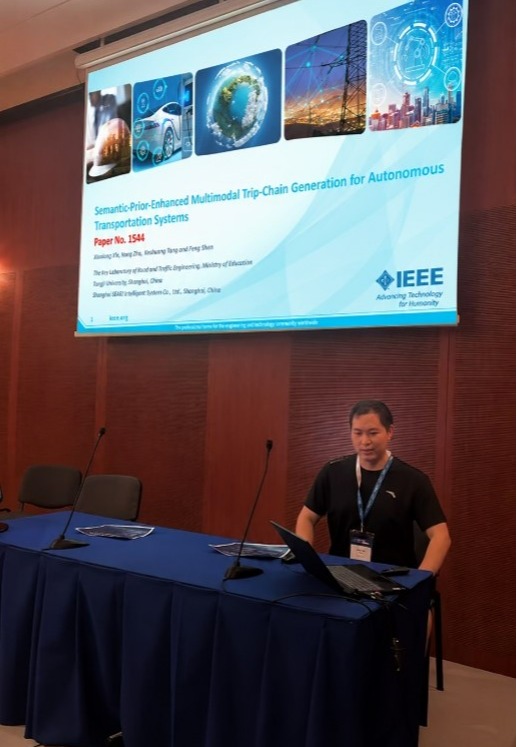
图1 课题组成员谢小龙作学术报告
通过本次会议,INTO课题组不仅向国际学术界展示了团队在前沿交叉领域的创新成果,拓展了与国际同行的学术合作渠道,也深入把握了智能交通系统领域的最新国际研究动态。未来,课题组将继续深化智能网联交通、交通人工智能等方向的研究,致力于推动智能交通理论与技术的创新与突破,为交通学科的国际化发展与行业进步持续贡献“同济智慧”。
高正勇以论文《Position-Weighted Mean Field Q-learning for Vehicle En-Routing in Urban Road Networks》为主题进行了口头汇报。该研究针对城市道路网络中大规模网联车辆实时在途路径规划中多智能体联合决策空间大、车辆路径更新异步等问题,提出了一种位置加权平均场Q学习(PW-MFQ)方法。该方法基于平均场近似构建分布式车辆路径决策框架,并通过图注意力机制对邻域车辆行为进行空间加权聚合,以参数共享的多智能体强化学习框架作为算法实现路径,最终实现了车辆路径决策的分布式协同优化。实验结果表明,该方法在平均旅行时间和收敛性能方面优于多种基准方法,为大规模网联车辆实时在途路径规划提供了新的强化学习思路。

图2 课题组成员高正勇作学术报告
此外,高正勇还参加了会议同期举办的Hackathon,与来自不同国家和地区的参赛者开展现场竞赛,最终获得561分,排名第六。
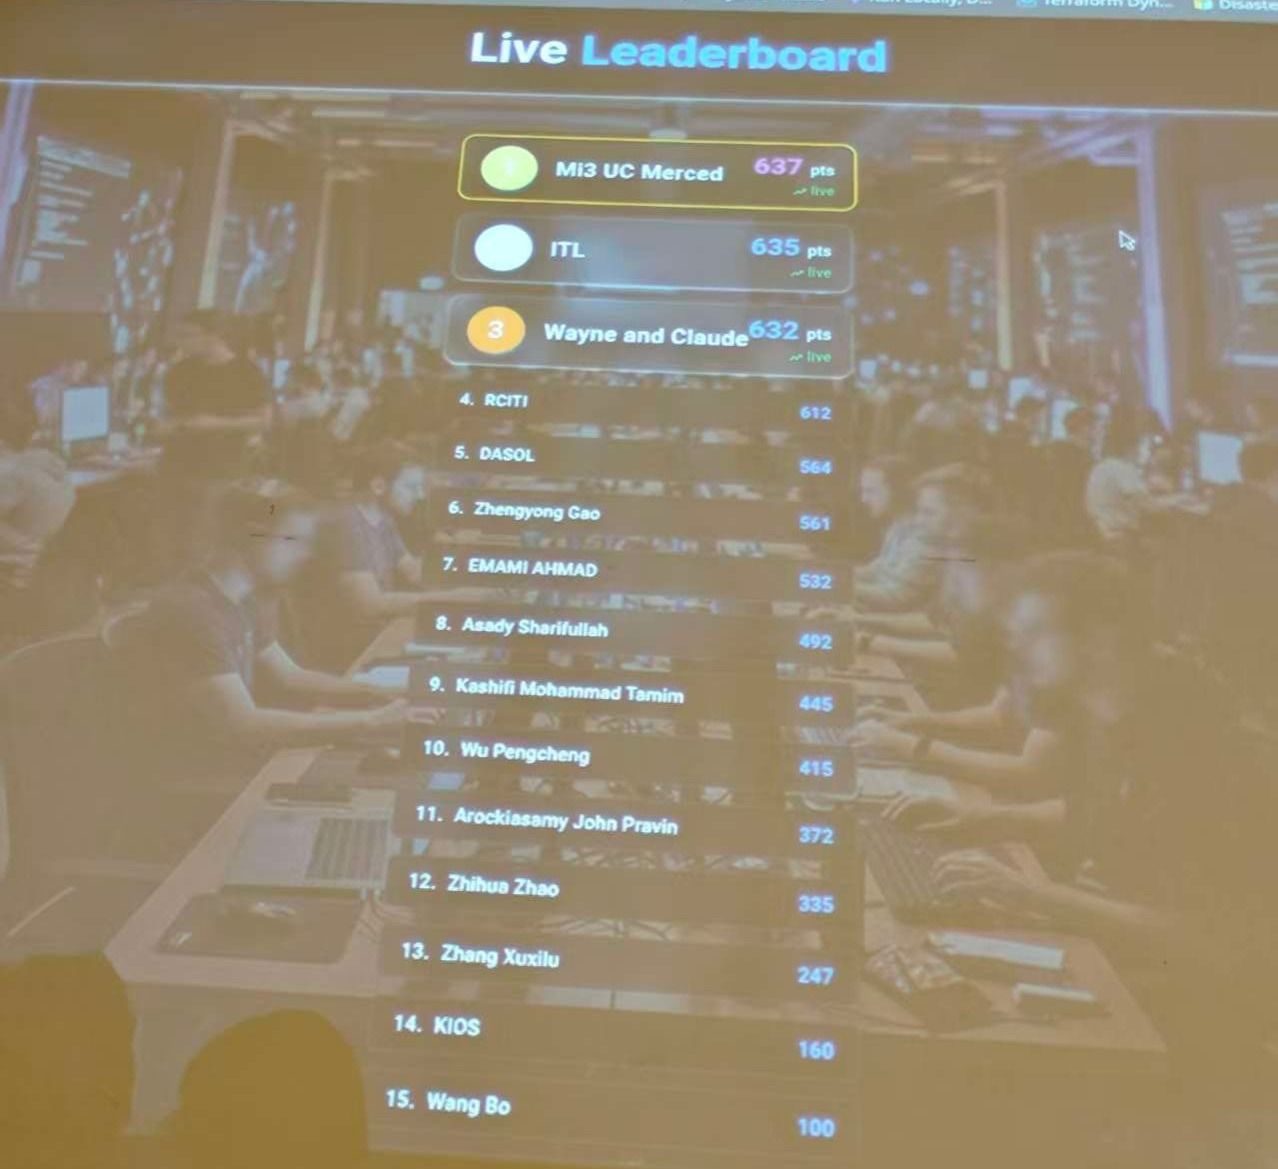
图3 课题组成员高正勇参加Hackathon竞赛排名结果
通过此次会议交流,课题组进一步加强了与国内外智能交通领域专家学者的交流,深入了解了人工智能、大规模数据生成、多智能体强化学习、网联与自动驾驶车辆协同控制以及自主交通系统发展的最新趋势和前沿技术方向,为后续开展面向智能交通系统的数据驱动建模、智能决策与自主化运行研究奠定了良好基础。
未来,课题组将持续聚焦人工智能与交通工程深度融合研究,围绕自主交通系统建模、智能交通数据生成、交通系统优化与智能决策等方向开展探索,推动大模型、生成式人工智能与交通系统理论及应用结合,为构建安全、高效、绿色、智慧的未来交通系统贡献力量。